基于STC89C52单片机的循迹智能车控制系统设计
摘要:本文设计了一种基于STC89C52单片机的循迹智能车控制系统。系统以STC89C52为核心控制器,采用光电传感器阵列进行路径识别,通过L298N电机驱动模块控制直流电机实现差速转向,并设计了电源管理电路和线上调试接口。实验结果表明,智能车能够快速、稳定地识别黑色引导线并沿其行驶,验证了控制系统设计的可行性和可靠性。本设计为智能车循迹控制提供了一种低成本、易于实现的解决方案。
关键词:STC89C52;循迹智能车;光电传感器;电机驱动;控制系统
1. 引言
智能车辆作为移动机器人的重要分支,在自动化物流、智能交通、无人驾驶等领域具有广阔的应用前景。循迹智能车作为智能车辆的基础平台,能够自主识别路径并沿引导线行驶,是学习嵌入式系统、传感器技术和控制算法的理想载体。本文基于STC89C52单片机,设计了一套完整的循迹智能车控制系统,包括硬件电路设计、软件算法实现和系统调试。
2. 系统总体设计
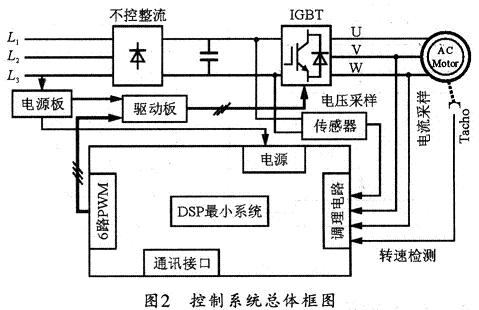
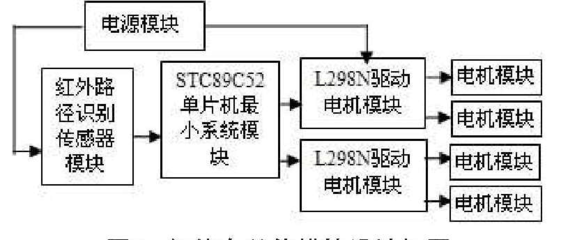
系统主要由STC89C52主控模块、路径识别模块、电机驱动模块、电源模块和调试接口组成。主控模块负责传感器信号采集、数据处理和控制决策;路径识别模块采用反射式光电传感器阵列,检测路面黑色引导线;电机驱动模块采用L298N双H桥驱动芯片,控制左右两侧直流电机的转速和方向;电源模块为各部分提供稳定的5V和7.2V电压。系统方框图如图1所示(图略)。
3. 硬件电路设计
3.1 STC89C52主控模块
STC89C52是一款低功耗、高性能的8位51内核单片机,具有8KB Flash程序存储器、512B RAM,足够本系统使用。主控电路包括最小系统(时钟电路、复位电路)和I/O口分配。
3.2 路径识别模块
采用5个反射式光电传感器(TCRT5000)组成传感器阵列,间隔布置在车头下方。传感器输出数字信号,当检测到黑线时输出高电平(或低电平,根据具体电路),单片机通过I/O口读取传感器状态,判断小车相对黑线的位置。
3.3 电机驱动模块
L298N芯片内部包含两个H桥,可同时驱动两个直流电机。单片机输出PWM信号控制电机转速,通过改变PWM占空比实现差速转向。电机驱动电路如图2所示(图略)。
3.4 电源模块
采用7.2V镍氢电池组供电,经LM7805稳压芯片输出5V为单片机及传感器供电,电机直接由7.2V供电。
4. 软件设计
软件采用C语言编写,开发环境为Keil μVision。主程序流程:系统初始化(定时器、PWM、I/O口)→读取传感器状态→判断路径偏差→计算控制量→调整PWM输出→循环。
4.1 路径识别算法
采用阈值法判断黑线位置。根据5个传感器的状态组合,确定小车偏离中心的程度,并定义相应的偏差等级(如左偏大、左偏小、居中、右偏小、右偏大)。
4.2 电机控制算法
采用比例控制(P控制)调节电机转速。根据偏差等级,计算左右电机的PWM占空比,偏差越大,差速越大。通过定时器产生PWM信号,调节电机两端平均电压,实现转速控制。
4.3 控制流程
程序循环执行:采样传感器→查表获取偏差等级→计算左右轮PWM值→更新PWM寄存器→延时。为保证实时性,循环周期设为10ms。
5. 系统调试与实验结果
搭建实验平台进行测试。智能车能够沿黑色引导线稳定行驶,最大速度为0.5m/s,循迹误差不超过±2cm。在直角弯和S弯等复杂路径下也能顺利通过。实验证明系统设计合理,控制算法有效。
6. 结论
本文设计了一种基于STC89C52单片机的循迹智能车控制系统,详细介绍了硬件电路和软件算法。实验结果表明,该系统能够实现稳定、快速的循迹功能,具有成本低、可靠性高、易于扩展等优点,可作为智能车教学的平台或进一步开发的基础。
参考文献:
[1] 郭天祥. 新概念51单片机C语言教程[M]. 北京: 电子工业出版社, 2009.
[2] 李宁, 王强. 基于STC89C52的智能循迹小车设计[J]. 电子制作, 2018(14): 23-25.
[3] 张华, 刘明. 光电传感器在路径识别中的应用研究[J]. 传感器与微系统, 2017, 36(5): 78-80.
如若转载,请注明出处:http://www.maymuxz.com/product/34.html
更新时间:2026-11-01 17:37:32