基于RS-485上位机的24V/100W直流伺服电机驱控一体机速度设定与系统研发

一、系统概述
24V/100W直流伺服电机驱控一体机将驱动器与控制器集成于单一硬件平台,具有体积小、布线简洁、响应快等特点,广泛应用于AGV小车、协作机器人关节、自动化产线传输机构等场景。这类一体机通常内置RS-485通信接口,支持Modbus-RTU等标准协议,可通过上位机(PC、工控机或HMI)下发速度指令,实现电机的远程调速与状态监控。本文围绕“如何通过RS-485上位机设定电机以一定速度运行”这一核心需求,梳理电机及控制系统的研发要点。
二、硬件架构设计
驱控一体机的硬件主要包含以下几个部分:
- 功率主回路:24V直流母线输入,经三相逆变桥(MOSFET)驱动电机绕组,额定功率100W,需合理选型功率器件并设计散热路径。
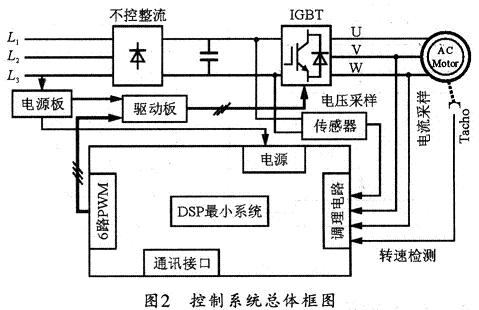
- 主控MCU:承担FOC(磁场定向控制)算法运算、PWM生成、电流/速度/位置环调节以及通信协议栈处理,常用STM32F1/F4系列或专用电机控制芯片。
- 电流采样与编码器接口:通过采样电阻或霍尔传感器获取相电流,配合增量式编码器(或霍尔+磁编码器)实现闭环速度控制。
- RS-485收发电路:采用隔离型收发器(如ADM2483)并加装TVS与共模电感,提升工业现场的抗干扰能力,终端匹配120Ω电阻。
- 保护电路:过压、欠压、过流、过热及短路保护,确保异常工况下驱动器安全关断。
三、速度控制方案与通信协议
上位机设定速度的典型流程如下:
- 通信参数配置:上位机与驱动器约定波特率(如9600/19200/115200)、数据位、校验位与从站地址,采用Modbus-RTU帧格式。
- 速度指令寄存器:在驱动器中定义“目标速度”寄存器(单位如rpm或0.1rpm),上位机通过功能码0x06/0x10写入目标值。
- 使能与启动:通过“控制字”寄存器置位使能位与启动位,驱动器进入速度闭环模式运行。
- 状态回读:上位机周期性读取实际转速、电流、母线电压及故障码,用于监控与报警。
- 斜坡与限幅:为保护机械结构,固件中加入加减速斜坡函数与最大转速限幅,避免速度突变引起过流或机械冲击。
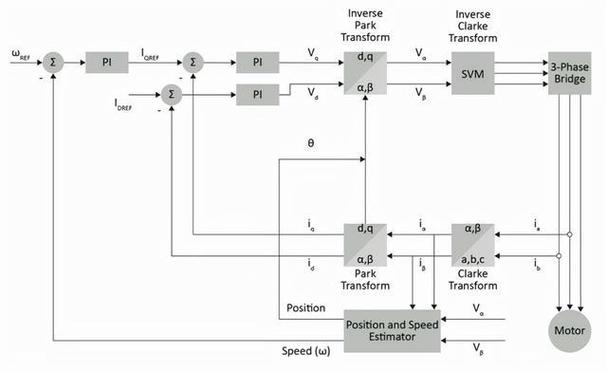
速度环的实现上,MCU以编码器反馈计算实际转速,与目标速度作差后经PI调节器输出电流指令,再由电流环完成矢量控制输出,形成双闭环结构,保证稳态精度与动态响应。
四、研发关键点与调试方法
- 通信可靠性:重点处理总线冲突、帧错误与超时重发机制;建议实现看门狗与通信中断故障保护(通信丢失后按预设策略减速停机)。
- 参数整定:先整定电流环带宽(通常1~2kHz),再整定速度环PI参数,借助上位机工具实时观测阶跃响应曲线。
- 标定与补偿:对编码器零位、相电流偏置进行标定,必要时加入死区补偿与温度漂移修正。
- EMC设计:485走线与功率线分离布线,必要时采用隔离电源,满足工业电磁兼容要求。
五、测试验证
研发完成后需进行分层验证:台架测试验证速度阶跃响应、稳态转速波动率(一般优于±0.5%)与突加负载抗扰能力;通信测试验证上位机读写指令的一致性与异常帧处理;整机测试验证温升、保护动作阈值及长时间运行的稳定性。通过上述流程,可实现一台支持RS-485上位机调速的24V/100W直流伺服驱控一体机的完整研发闭环。
如若转载,请注明出处:http://www.maymuxz.com/product/35.html
更新时间:2026-11-01 15:10:28