伺服电机原理与电机及其控制系统研发
一、标题页
伺服电机原理
——电机及其控制系统研发
汇报人:XXX
日期:2024年X月
二、目录页
- 伺服电机概述
- 伺服电机基本工作原理
- 伺服电机的主要类型与结构
- 伺服电机控制系统组成
- 伺服控制策略与算法
- 研发关键技术与难点
- 典型应用与研发趋势
- 与展望
三、伺服电机概述
1. 定义
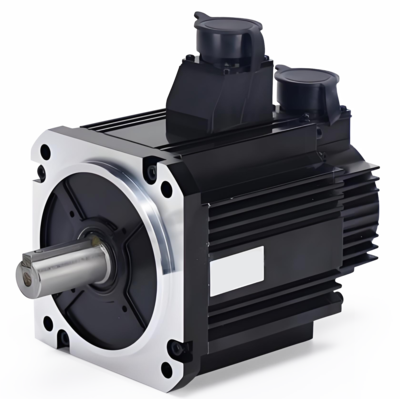
伺服电机(Servo Motor)是指在伺服系统中控制机械元件运转的发动机,是一种补助马达间接变速装置。它可以精确控制速度、位置和转矩,将电信号转换为角位移或角速度输出。
- 特点
- 高精度:可实现位置、速度、转矩的精确控制
- 快速响应:动态响应快,加速性能好
- 高可靠性:过载能力强,运行稳定
- 控制灵活:可配合编码器实现闭环控制
- 功率密度高:体积小、输出力矩大
- 基本组成
- 电机本体(定子、转子)
- 位置/速度传感器(编码器、旋转变压器)
- 驱动器(功率放大与变换)
- 控制器(信号处理与算法运算)
四、伺服电机基本工作原理
1. 电磁感应基本原理
依据法拉第电磁感应定律与安培力定律,通电导体在磁场中受到电磁力作用。伺服电机通过控制定子绕组中的电流,产生旋转磁场,驱动转子跟随磁场同步或异步旋转。
2. 闭环控制原理
伺服系统是典型的闭环控制系统:
- 指令信号输入(目标位置/速度)
- 反馈信号采集(编码器实时反馈实际位置/速度)
- 偏差比较与运算(指令 vs 反馈)
- 控制器输出调节(PID/矢量控制等)
- 驱动器输出驱动电流(PWM调制驱动电机)
3. 工作过程描述
给定位置指令 -> 比较实际反馈 -> 计算偏差 -> 控制器算法调节 -> 驱动器输出PWM -> 电机转动 -> 编码器反馈 -> 循环调节直至偏差为零,达到精准定位。
五、伺服电机主要类型与结构
- 交流伺服电机
- 同步型(永磁同步电机PMSM):转子采用永磁体,效率高、功率密度大,主流应用
- 异步型(感应伺服电机):结构简单、成本低,响应略逊
- 直流伺服电机
- 有刷直流伺服:结构简单,存在电刷磨损
- 无刷直流伺服(BLDCM):电子换向,寿命长,效率高
- 结构特点对比
- 定子绕组设计(分布/集中绕组)
- 转子磁路结构(表贴式/内置式永磁体)
- 编码器类型(增量式/绝对式、光电/磁电)
六、伺服电机控制系统组成
1. 系统架构
上位控制器 -> 伺服驱动器 -> 伺服电机 -> 编码器反馈 -> 闭环回传
- 控制器
- 运动控制器:路径规划、插补运算、多轴协调
- 核心芯片:DSP、FPGA、ARM或专用伺服控制芯片
- 驱动器
- 功率变换电路:整流、逆变(IPM/IGBT模块)
- 电流环、速度环、位置环三环控制
- PWM调制技术:SVPWM、SPWM
- 传感器与反馈
- 增量式编码器、绝对式编码器
- 旋转变压器
- 霍尔传感器(无刷直流换向)
七、伺服控制策略与算法
- 三环控制结构
- 电流环:最内环,快速响应,保障转矩平稳
- 速度环:中间环,抑制扰动,稳定转速
- 位置环:最外环,保障定位精度
- 常用控制算法
- PID控制(比例-积分-微分)
- 矢量控制(FOC,磁场定向控制)
- 直接转矩控制(DTC)
- 滑模变结构控制
- 模型预测控制(MPC)
- 现代控制算法发展趋势
- 参数自整定与自适应控制
- 智能控制(模糊、神经网络)
- 无传感器控制技术
八、研发关键技术与难点
- 电机本体设计
- 电磁设计优化(有限元仿真分析)
- 低齿槽转矩设计
- 散热与热管理设计
- 轻量化与高功率密度设计
- 控制算法研发
- 高动态响应算法优化
- 参数辨识与自适应整定
- 抑制振动与噪声技术
- 多轴同步控制
- 硬件研发
- 高性能功率器件选型与驱动电路设计
- 高分辨率编码器接口设计
- EMC/EMI电磁兼容设计
- 可靠性设计与保护机制
- 软件与通信
- 实时操作系统与嵌入式软件
- 工业总线通信(EtherCAT、CANopen、PROFINET)
- 安全功能(STO安全转矩关断)
九、典型应用与研发趋势
- 典型应用领域
- 工业机器人关节驱动
- 数控机床进给系统
- 自动化产线与精密装配
- 新能源与航空航天
- 医疗器械与精密仪器
- 研发趋势
- 一体化集成:电机+驱动器+编码器高度集成
- 智能化:故障诊断、预测性维护、自适应控制
- 高效化:新材料(非晶、稀土永磁)应用
- 网络化:支持实时工业以太网、多轴协同
- 小型化与高精度:满足精密制造需求
十、与展望
1.
- 伺服电机是精密运动控制的核心执行元件
- 闭环控制原理是三环结构与反馈调节的技术基础
- 控制系统研发涵盖电机本体、驱动硬件、控制算法与软件集成
- 研发重点在于高精度、高响应、高可靠性、智能化
- 展望
- 随着智能制造与机器人产业发展,伺服系统需求持续增长
- 国产化与核心技术自主可控成为研发重点
- 智能化、集成化、网络化将引领下一代伺服技术发展
—— 谢谢聆听 ——
欢迎交流讨论!
如若转载,请注明出处:http://www.maymuxz.com/product/20.html
更新时间:2026-11-01 05:20:24