基于单片机的步进电机控制系统设计与研发
摘要
步进电机作为一种将电脉冲信号转换为角位移或线位移的执行元件,凭借其开环控制即可实现精确定位、无累积误差、响应速度快等优势,在工业自动化、办公设备、医疗器械及机器人等领域得到了广泛应用。本文以单片机为核心控制器,围绕步进电机控制系统的总体方案设计、硬件电路搭建与软件程序开发三个层面展开论述,构建一套具备启停控制、正反转切换、速度调节与位置定位功能的步进电机控制系统。系统采用单片机最小系统作为控制核心,配合步进电机驱动器实现功率放大与细分驱动,通过按键输入模块设定运行参数,利用显示模块实时反馈运行状态,形成完整的闭环人机交互控制链路。实验测试结果表明,该系统运行稳定、定位精度满足设计要求,验证了方案的有效性与工程可行性。
一、引言
步进电机的控制性能直接决定了运动控制系统的定位精度与运行平稳性。传统的步进电机控制方式多采用专用控制芯片或模拟电路实现,存在参数调整不便、功能扩展困难、系统灵活性差等问题。随着嵌入式技术的发展,以单片机为控制核心的数字控制方案逐渐成为主流。单片机具有集成度高、成本低廉、编程灵活的特点,能够通过软件算法实现脉冲分配、加减速控制和细分驱动等复杂功能,显著提升系统的控制品质。
本文的研究目标在于设计一套基于单片机的步进电机控制系统,重点解决脉冲信号的精确生成、电机运行状态的实时监控以及人机交互的便捷实现等关键问题,为小型运动控制设备的开发提供可行的技术参考。
二、系统总体方案设计
2.1 设计需求分析
根据应用场景的实际需要,系统应满足以下功能要求:其一,具备电机启动、停止与急停控制能力;其二,支持正转、反转方向切换;其三,能够通过按键设定运行速度与目标步数;其四,实时显示当前运行状态与位置信息;其五,在负载变化范围内保证运行平稳、无失步现象。性能指标方面,系统定位精度应达到单步精度以内,速度调节范围覆盖低速爬行至中速连续运行。
2.2 系统整体架构
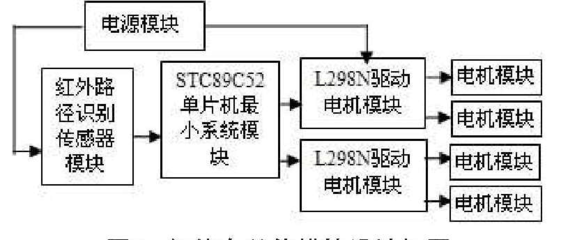
系统由控制核心、驱动执行、人机交互与电源管理四个功能模块构成。控制核心选用STC89C52单片机,负责脉冲序列生成、方向信号输出及运行逻辑调度;驱动执行模块采用ULN2003达林顿管阵列或专用细分驱动器,实现单片机弱电信号对步进电机绕组电流的功率放大;人机交互模块包括独立按键组与LCD1602液晶显示器,分别承担参数输入与状态显示功能;电源管理模块为单片机与电机提供相互隔离的供电回路,避免电机启停对控制电路造成干扰。各模块之间通过标准I/O口与总线连接,结构清晰、便于调试与功能扩展。
三、硬件电路设计
3.1 单片机最小系统
最小系统是保证单片机正常工作的基础电路,包括时钟电路、复位电路与电源引脚配置。时钟电路选用11.0592MHz石英晶振与两只30pF瓷片电容构成振荡回路,该频率便于串口通信时的波特率计算。复位电路采用按键复位与上电复位相结合的方式,确保系统在异常情况下能够可靠重启。电源端就近布置去耦电容,抑制高频噪声对单片机运行的干扰。
3.2 步进电机驱动电路
驱动电路是连接控制信号与电机绕组的关键环节。本设计针对四相步进电机,采用ULN2003驱动芯片构建驱动电路,该芯片内部集成七路达林顿管,单路集电极电流可达500mA,能够满足小型步进电机的驱动需求。单片机I/O口输出的脉冲信号经驱动芯片放大后依次激励电机各相绕组,通过改变脉冲分配顺序实现正反转控制。为抑制电机绕组断电时产生的反向电动势,在驱动输出端并联续流二极管,保护驱动芯片免受过压损坏。
3.3 人机交互电路
按键电路采用独立式按键结构,设置启动、停止、正转、反转、加速、减速共六个功能键,每个按键一端接地,另一端接单片机I/O口并通过上拉电阻保证默认高电平,按下时产生低电平信号触发外部中断或轮询检测。显示电路选用LCD1602字符型液晶模块,以4位数据线方式与单片机连接,节省I/O资源,实时显示电机运行方向、当前速度档位与已走步数等信息。
3.4 电源电路
系统需要5V与12V两路供电,其中单片机及逻辑电路使用5V电源,步进电机绕组使用12V电源。设计采用单独的三端稳压电路为控制部分供电,电机电源经独立滤波处理后直接供给驱动器,两路电源共地但不共用稳压环节,有效隔离电机负载波动对控制电路的传导干扰。
四、软件程序开发
4.1 主程序流程
软件采用模块化设计思想,主程序完成系统初始化后进入按键扫描与状态机调度的循环。初始化内容包括I/O口方向配置、定时器工作模式设定、LCD显示初始化及系统变量赋初值。主循环中首先读取按键状态,根据按键功能更新运行标志位与运行参数,随后调用相应的电机控制子程序执行动作,最后刷新显示内容,形成“检测—决策—执行—反馈”的闭环程序结构。
4.2 脉冲生成与速度控制
脉冲信号的生成采用定时器中断方式实现。定时器按设定值产生周期性中断,在中断服务程序中完成绕组通电状态的切换与步数计数,通过修改定时器初值即可连续调节脉冲频率,进而实现电机转速的无级调节。为改善启动与停止过程的平稳性,程序采用离散分档的加减速策略,在加速阶段按预设时间间隔逐级提高脉冲频率,减速阶段则逐级降低,使电机转速变化柔和平滑,避免因突加突减脉冲导致的失步与冲击。
4.3 步进控制与换相逻辑
针对四相步进电机,程序内置单四拍、双四拍与八拍三种换相方式可选。八拍工作方式兼顾了单四拍分辨率高与双四拍输出转矩大的优点,定位于兼顾平稳性与精度的应用场合。换相逻辑以查表法实现,将各拍对应的绕组通电状态编码存入数组,运行时依方向标志递增或递减查表指针,输出相应控制字至驱动口,简化程序结构并提高执行效率。
4.4 位置控制
位置控制功能通过比较已走步数与目标步数实现。程序在每次中断中完成一步驱动后将实际步数计数器加一,当计数值与预设目标值相等时,置位到位标志并关闭定时器,电机停在目标位置。由于步进电机无累积误差的特性,该系统在开环条件下即可实现较为精确的定位控制。
五、系统调试与结果分析
系统调试分为硬件调试与软件调试两个阶段。硬件调试阶段重点检查电源电压、单片机最小系统起振情况及驱动芯片输出波形,使用示波器观测各相绕组控制信号的时序关系,确认脉冲分配顺序正确、相邻脉冲之间留有足够的死区时间。软件调试阶段采用分模块验证的策略,先验证按键响应与显示刷新是否正常,再测试单步运行、连续运行与加减速功能,最后进行完整的功能联调。
测试结果表明:系统在各速度档位下均能稳定运行,正反转切换响应及时,位置控制精度达到单步级别;加减速过程转速过渡自然,电机未出现明显失步现象;LCD显示数据与实测步数一致,人机交互功能正常。在轻载至额定负载范围内,系统工作可靠,验证了控制方案与电路设计的合理性。
本文围绕机电运动控制的实际需求,完成了一套基于STC89C52单片机的步进电机控制系统设计。系统在总体架构上划分明确,硬件电路注重抗干扰与功率匹配,软件程序采用定时器中断与查表换相相结合的方式,实现了启停、调速、换向与定位等基本控制功能,具有结构简洁、成本较低和扩展性良好的特点。后续可在本文基础上引入细分驱动与闭环位置反馈,进一步提升系统的运行平稳性与定位精度,以适应更高要求的工业应用场景。
如若转载,请注明出处:http://www.maymuxz.com/product/28.html
更新时间:2026-11-01 06:55:11